


BlueROV2入门教程-手柄校准
纠错,疑问,交流: 请进入讨论区或 请点击进入页面,扫码加入微信群或Q群进行交流
获取最新文章: 扫一扫加入“创客智造”公众号
BlueROV2入门教程-手柄校准
说明:
- 本教程介绍如何进行BlueROV2水下机器人的手柄校准
概要
-
某些操纵杆需要进行校准,然后才能将其与QGroundControl配合使用
-
比如有些游戏手杆的摇杆位置不准确,当连接上BlueROV2,启动电机控制时,可能电机可能就一直在转,这种情况也需要校准
-
如果您的操纵杆需要校准,那么
载具设置页面上的游戏手柄选项卡将红色,您应按照以下步骤进行校准
操作步骤
注意:校准手柄请不要开启电机控制
- 将手柄连接上电脑
注意:电脑连接上手柄,才会显示页面上的游戏手柄选项卡。否则不会显示游戏手柄选项卡
PS4手柄匹对
- 启动蓝牙管理工具
$ bluetoothctl- 开启蓝牙扫描
[bluetooth]# scan on请确保手柄处于“配对模式”:
- Xbox 手柄:按住配对键(靠近 USB 口的小按钮)
- PS4 手柄:同时按住
Share+PS键,直到灯快速闪烁
- 当扫描到手柄信号时,终端会输出以下类似信息:
[NEW] Device 84:17:66:E8:84:88 Wireless Controller - 配对手柄设备
[bluetooth]# pair 84:17:66:E8:84:88
- 信任该设备
[bluetooth]# trust 84:17:66:E8:84:88- 连接设备
[bluetooth]# connect 84:17:66:E8:84:88-
一般情况下,比如PS4手柄匹对上后,原来快速闪烁的灯会变成常亮状态
-
退出蓝牙管理工具
[bluetooth]# exit如果配对了但设备没响应或者一直不能自动连接上树莓派,可以先
remove设备再重新进行上面配对步骤
[bluetooth]# remove 84:17:66:E8:84:88手柄测试
- 前面匹对完之后,重新开机后按下匹对键,手柄会自动连上树莓派
- 使用jstest方法进行测试
$ ls /dev/input/
by-id/   by-path/ event0   event1   event2   event3   event4   event5   event6   event7   js0      mice     mouse0
$ jstest /dev/input/js0
Driver version is 2.1.0.
Joystick (Wireless Controller) has 8 axes (X, Y, Z, Rx, Ry, Rz, Hat0X, Hat0Y)
and 13 buttons (BtnA, BtnB, BtnX, BtnY, BtnTL, BtnTR, BtnTL2, BtnTR2, BtnSelect, BtnStart, BtnMode, BtnThumbL, BtnThumbR).
Testing ... (interrupt to exit)
Axes: 0: 516 1: 0 2:-32767 3: -1807 4: 3096 5:-32767 6: 0 7: 0 Buttons: 0:off 1:off 2:off 3:off 4:off 5:off 6:off 7:off 8:off 9:off 10:off 11:off 12:off-
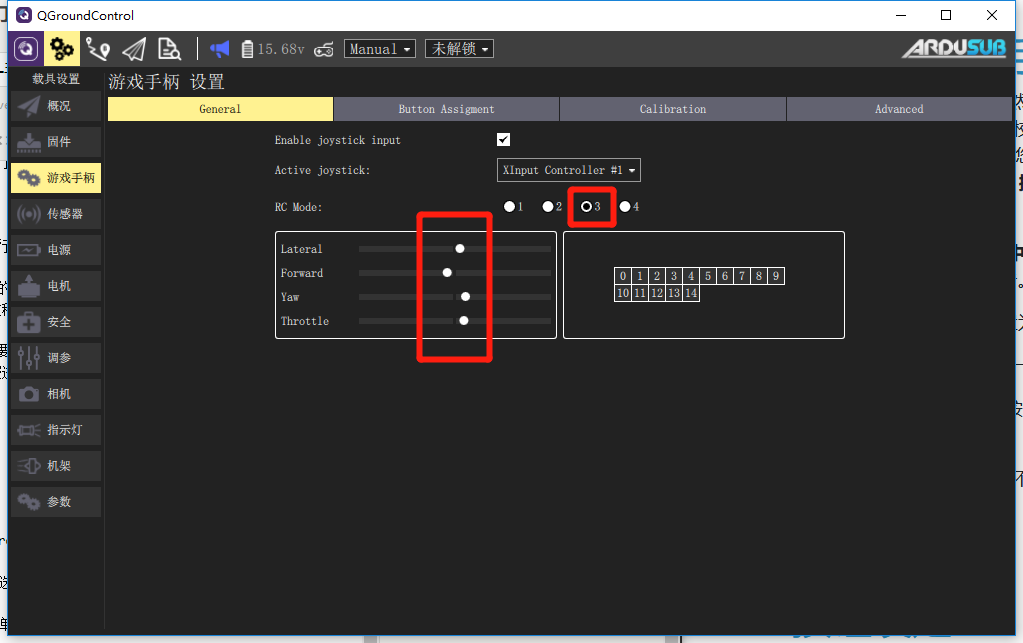
打开QGroundControl中
载具设置页面上的游戏手柄选项卡 -
在
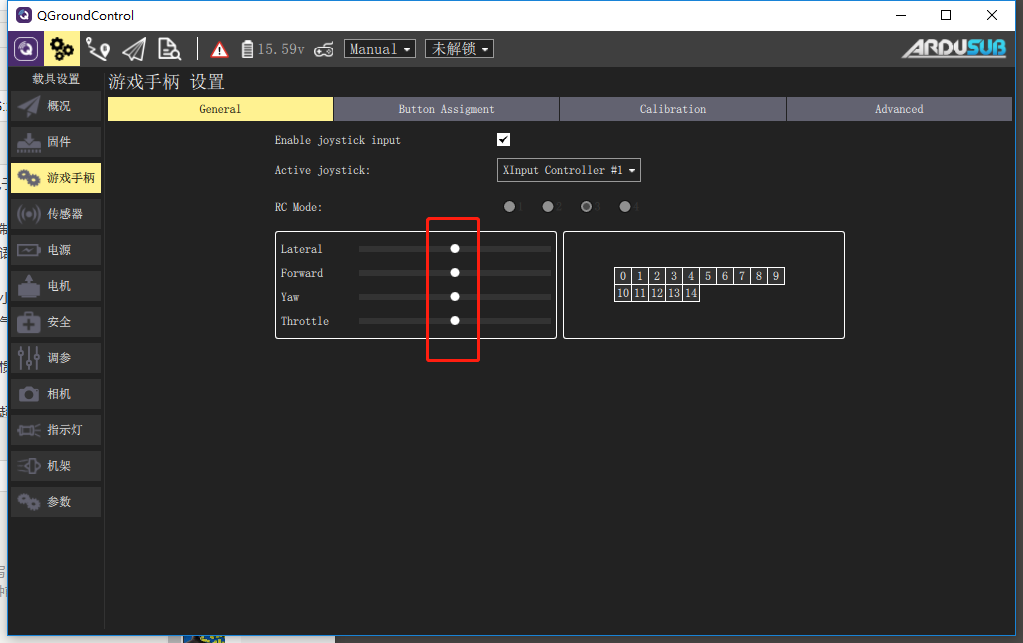
General页面上将,确保将RC Mode设置为3
- 打开
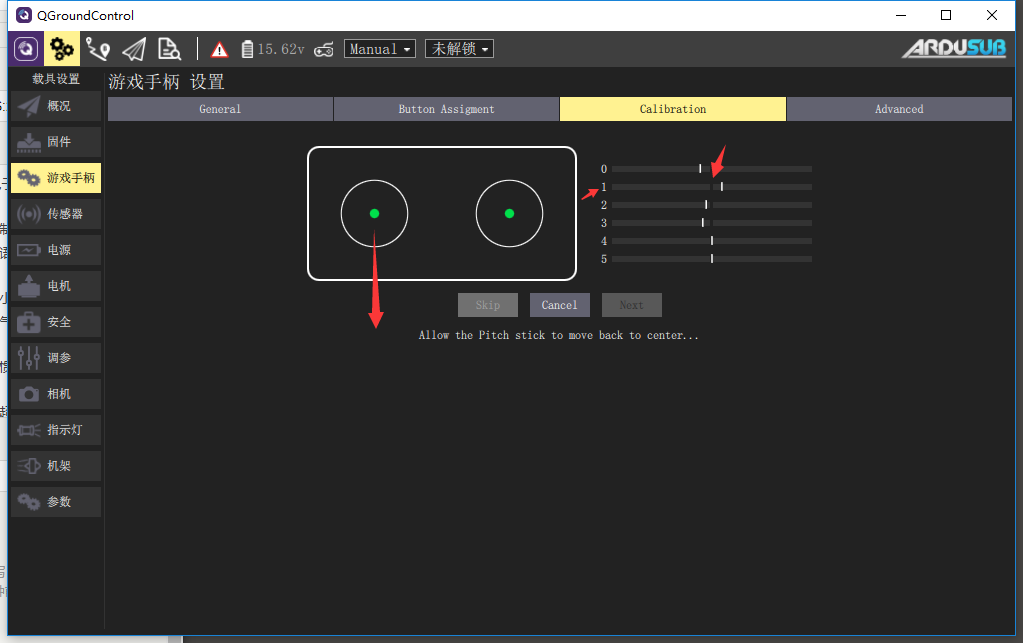
Calibration,然后单击Start
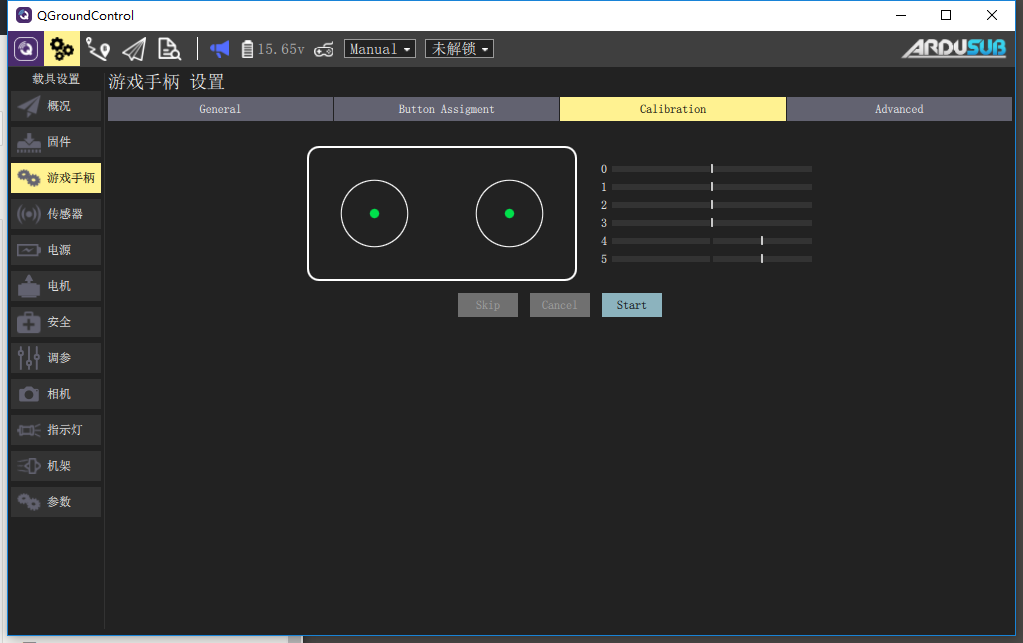
- 按照分步说明进行操作,按照QGroundControl中的图所示移动操纵杆
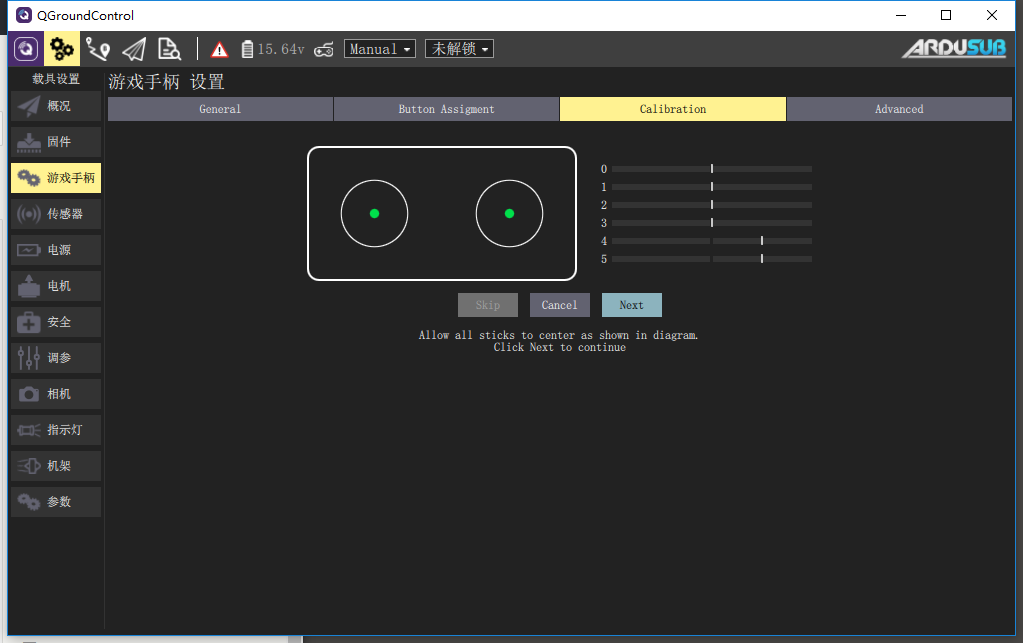
- 因为
RC Mode设置为3的时候,下拉右边摇杆代表后退操作,所以在最后一步时,应将右边摇杆垂直往上推,使1号线的游标移动到中心
- 校准完成后,
游戏手柄选项卡不再出现红色标志,同时看到界面上的游标都已归零
纠错,疑问,交流: 请进入讨论区或 请点击进入页面,扫码加入微信群或Q群进行交流
获取最新文章: 扫一扫加入“创客智造”公众号